Shenzhen Reunion Electronics Co.,Ltd.
Ştiri

Cum să selectați conectorii pentru roboții de mișcare: 3 considerații critice

2026-10-12 0 Lasă-mi un mesaj

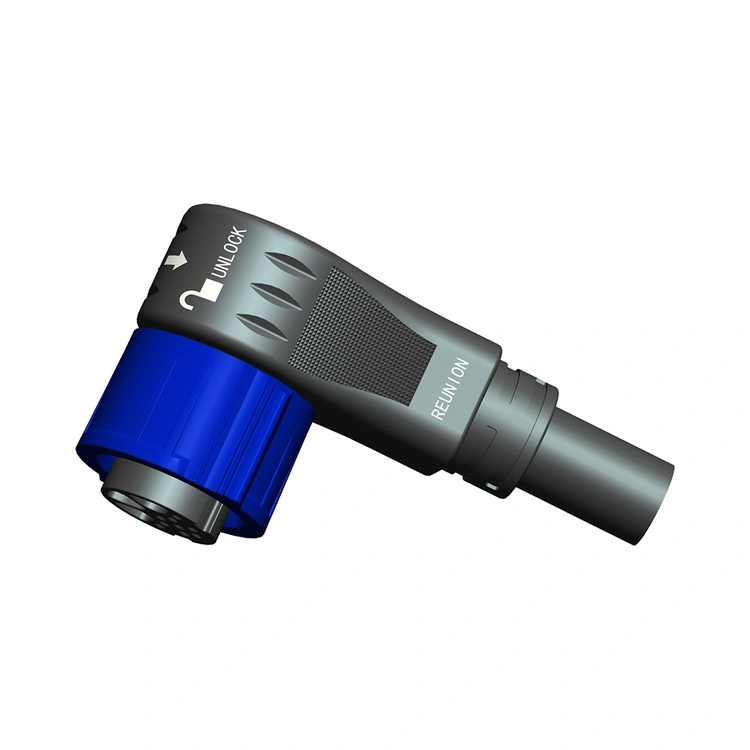
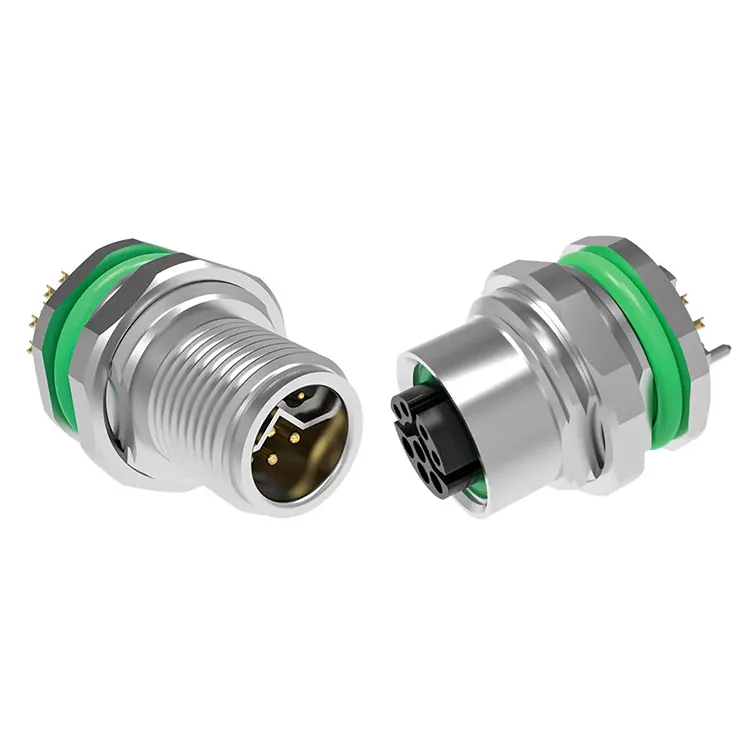
Îmbinările roboților cu mișcare de mare viteză necesită mișcare compozită tridimensională, de înaltă frecvență, iar conectorii sunt supuși la vibrații continue, torsiune și uzură prin micro-mișcare. Roboții industriali tradiționali au traiectorii de operare relativ fixe, iar conectorii lor funcționează în primul rând ca căi de putere și semnal; în scenariile de mișcare de mare viteză, totuși, eșecul are loc rareori instantaneu, ci mai degrabă se acumulează treptat în timpul mișcării continue. Logica din spatele selectăriicconectori pentru roboți de mișcarear trebui să se bazeze pe derivarea cerințelor de proiectare din aceste condiții de funcționare.


De ce este fiabilitatea mecanică o prioritate?

În mediile cu vibrații continue, conectorii standard cu blocare prin frecare pot suferi o slăbire progresivă. Terminalele se schimbă ușor în timpul vibrației, determinând scăderea treptată a presiunii de contact, ceea ce duce în cele din urmă la întreruperi ale semnalului sau întreruperi de alimentare.

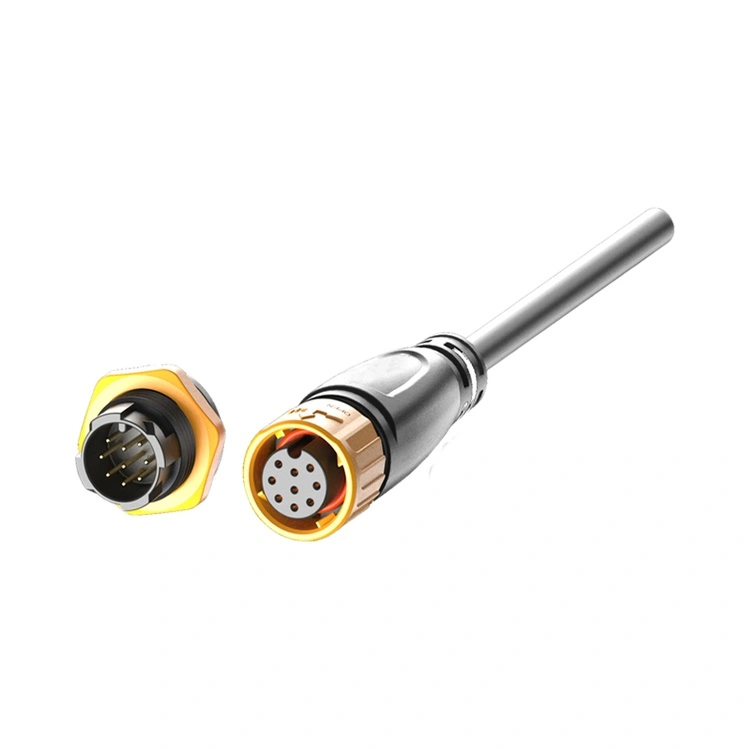
Caracteristicile de proiectare care abordează această problemă includ: blocarea pozitivă și blocarea secundară - cum ar fi mecanismul de asigurare a poziției conectorului (CPA) - care utilizează opritoare mecanice pentru a preveni decuplarea accidentală a terminalului; și design de contact redundant, în care contactele duble sau două contacte independente mențin conductivitatea chiar dacă un singur contact se uzează. În locații critice, cum ar fi modulele de îmbinare, aceste caracteristici de fiabilitate mecanică ar trebui să aibă prioritate față de alte considerații. Pentru conectorii utilizați la roboții de mișcare, mecanismele de blocare rezistente la vibrații sunt o cerință fundamentală în aplicațiile cu mișcare continuă.


Cum este asigurată integritatea semnalului?

Cererea de lățime de bandă de date în sistemele robotizate de mare viteză continuă să crească. Procesarea viziunii în timp real, controlul mișcării și detectarea mediului sunt puternic cuplate, necesitând adesea semnale diferențiale de mare viteză și linii de alimentare care să fie direcționate în paralel în articulații compacte.

În acest aspect, interferența electromagnetică (EMI) este o preocupare principală. Proiectele de ecranare care utilizează structuri cu impedanță controlată ajută la reducerea atenuării semnalului și a diafoniei între liniile de semnal și de alimentare. În aplicațiile servo-acționate,conectori pentru roboți de mișcaretrebuie să transporte curenți de câțiva amperi, menținând în același timp o comunicare clară prin canalele de semnal pentru codificatoare, senzori și alte componente. Conectorii hibridi realizează izolarea electrică și integrarea mecanică într-o singură interfață, reducând complexitatea cablajului și numărul de puncte de conectare.


Cum ar trebui făcute compromisuri în ceea ce privește adaptarea spațiului?

Spațiul interior din articulațiile robotului este relativ limitat. Atunci când conectorii sunt cuplați în spații restrânse, aceștia pot fi supuși unor solicitări de asamblare non-axiale, care, în timp, pot cauza deformarea carcasei sau deplasarea terminalelor.

Un design plutitor poate absorbi deplasarea cauzată de toleranțele de asamblare și vibrațiile operaționale, reducând astfel impactul solicitărilor de asamblare asupra terminalelor. Soluțiile cu pas îngust și profil redus sunt potrivite direct pentru spații compacte, minimizând asamblarea forțată din cauza constrângerilor de spațiu. Odată ce primele două criterii sunt îndeplinite, selectați cea mai compactă soluție posibilă. Montajconectori pentru roboți de mișcareîntr-un spațiu limitat necesită un echilibru între fiabilitate și compactitate.


Cum ar trebui efectuată verificarea după selecție?

Odată ce selecția este completă, se recomandă să se confirme cu furnizorul dacă produsul a fost supus unor teste dinamice de viață, inclusiv date de performanță în condiții de vibrație, torsiune și mișcare compozită. Parametrii electrici statici sunt doar un punct de plecare; fiabilitatea în condiții dinamice de funcționare este metrica de bază pentruconectori pentru roboți de mișcare.


Despre noi

Reunion are o vastă experiență în conectori autoblocante push-pull. Mecanismul său de blocare rezistent la vibrații și designul compact se adresează fiabilității mecanice și cerințelor de economisire a spațiului ale roboților cu mișcare de mare viteză. Selectarea unui conector pe baza scenariilor de defecțiune oferă o potrivire mai precisă cu nevoile reale decât simpla comparare a specificațiilor.


Știri similare
Lasă-mi un mesaj
X
Folosim cookie-uri pentru a vă oferi o experiență de navigare mai bună, pentru a analiza traficul site-ului și pentru a personaliza conținutul. Prin utilizarea acestui site, sunteți de acord cu utilizarea cookie-urilor. Politica de confidențialitate
RespingeAccepta